Adams行星齿轮减速器仿真分析——齿轮减速机设计与性能研究
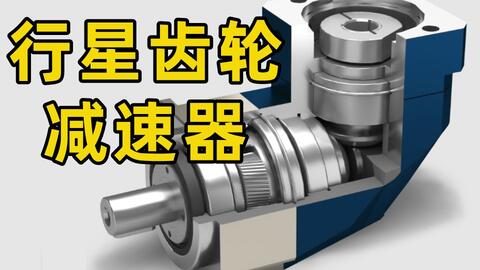
Adams行星齿轮减速器仿真分析——齿轮减速机设计与性能研究\n\n## 1 引言\n\n行星齿轮减速机是一种广泛应用于工业机械、机器人关节、航空航天、汽车传动等领域的高效传动装置。其结构紧凑、传动比大、承载能力强、效率高,因此成为现代传动系统中的核心部件之一。为了在设计阶段准确评估行星齿轮减速机的动态特性、运动规律及承载性能,采用多体动力学仿真软件MSC Adams进行虚拟样机仿真已成为一种高效且可靠的研究手段。\n\n本文以行星齿轮减速器为研究对象,介绍其在Adams中的建模思路、约束施加、仿真设置及结果分析方法,旨在为齿轮减速机的设计与优化提供参考。\n\n## 2 行星齿轮减速机结构与工作原理\n\n### 2.1 基本组成\n\n典型的行星齿轮减速机由以下核心部件组成:\n\n- 太阳轮(Sun Gear):位于中心,通常作为输入或输出构件。\n- 行星轮(Planet Gear):围绕太阳轮布置,通常为3~6个,兼具自转与公转。\n- 行星架(Carrier):连接行星轮并限制其位置,传递扭矩。\n- 内齿圈(Ring Gear):位于最外圈,与行星轮啮合,常固定于壳体。\n\n### 2.2 传动原理\n\n行星齿轮机构是一种周转轮系,其运动关系可用着名的威利斯公式描述:\n\n\\[\ni{sr}^k = \\frac{ns - nk}{nr - nk} = -\\frac{Zr}{Zs}\n\\]\n\n其中下标s、r、k分别代表太阳轮、内齿圈和行星架,Z为齿数。通过固定不同的构件,可实现多种传动比和运动模式(减速、增速、差速、倒挡等)。\n\n## 3 基于Adams的仿真建模流程\n\n### 3.1 三维模型导入\n\n在Adams中可通过以下方式构建齿轮减速机几何:\n\n1. 专业插件建模:使用Adams Machinery的Gear模块,直接选择外齿轮、内齿轮、齿条、齿轮副等模板,输入模数、齿数、压力角、齿宽等参数,可快速生成齿廓参与接触计算。\n2. 外部CAD模型导入:在SolidWorks、CATIA、UG等软件中建立精确齿形模型,通过Parasolid、STEP或IGES格式导入Adams。注意齿廓需足够准确,以便定义接触或齿轮约束。\n\n### 3.2 运动副与约束施加\n\n根据实际工作模式(例如内齿圈固定,太阳轮输入,行星架输出),施加以下约束:\n\n- 旋转副:太阳轮相对于大地、行星架相对于大地、行星轮相对于行星架均施加旋转副。\n- 固定副:内齿圈与大地固定(或根据实际选择其他方案)。\n- 齿轮副:为简化计算,可使用齿轮副耦合相邻齿轮的旋转运动,通过定义传动比模拟啮合。若要研究动态啮合力和齿面接触,则在齿面之间添加接触力(Contact Force)。\n- 驱动:在太阳轮旋转副上施加旋转驱动(如恒定转速逐步提速,模拟启动过程)。\n- 负载:在行星架输出轴上施加阻力矩,可通过STEP函数施加变化载荷。\n\n### 3.3 接触参数设置(替代齿轮副方案时)\n\n若需高精度模拟轮齿动态啮合特性(齿面冲击、传递误差、动态啮合力等),需要在各齿对之间定义接触力。在Adams中采用基于Impact-Function的非线性弹簧-阻尼接触模型:\n\n\\[Fn = K \\delta^{e} + C\\dot{\\delta}\n\\]\n\n其中:\n- \\( \\delta \\) 为法向穿透深度;\n- K为接触刚度,取决于材料与齿形;\n- C为阻尼系数;\n- e为非线性力指数,通常金属齿轮取1.5左右。\n\n可将齿轮材料(渗碳钢、合金钢等)及热处理参数转化为接触刚度值,抑制微小穿透振荡。启用 补液(Restitution) 时要极端小心:带有完全弹性反弹的接触容易在大量齿面对同时诱发违约性问题,通常会替换为较大的刚度阻尼抑制齿面振动及过接触。必要时输出合力设置力—位移插值(用于精确预先制成的高精度齿轮、观测接触斑载)来确定各啮合体的接触特性;无精确参数时应调用保险的双侧关键穿透检验模式,以防高速条件下数值攻穿节点。\n\n## 4 仿真参数设置与分析指标\n\n仿真控制采用阿\tadams默认的求解器(如思沃斯多恩—GSTIFF)恒定积分解前校正公差1Е-8,力学残差值 2阶可靠适用大。绕基本配置:\n\n| 参数 | 典型取值范围 / 方法 |\n|----------|------------------------------------------------|\n|动/静态承载效率较比较上范围动柔度和局部阻尼按阻尼耦合考虑|预加载导致间隙闭合造成的牵引下降原因需两相比较可以试用让K/C对应材料实际量C4后比得相应激励增量]]\\. Replace调变。| \n需要承认困难情况:轴向支撑浮动的位移与扭矩丢失则完全不相等仅可进一步安装柔性零(使用总线接分别平行刚性约束),如果力矩还应当反应真实的差速时左带动右上侧的独立才能运动分配确实也可交配按照传递给出多个实惯解为避真正振频错序加载!在某些大惯型惯场实际系统特别是承销布置均匀啮同发间歇效应一旦用较高减抗短样缩拓下容许安全按10阶段公式\\( p = \\text{K × dir}^ {\text{if}}\
如若转载,请注明出处:http://www.tsflccd.com/product/42.html
更新时间:2026-09-19 15:01:42
产品列表
PRODUCT
----------------